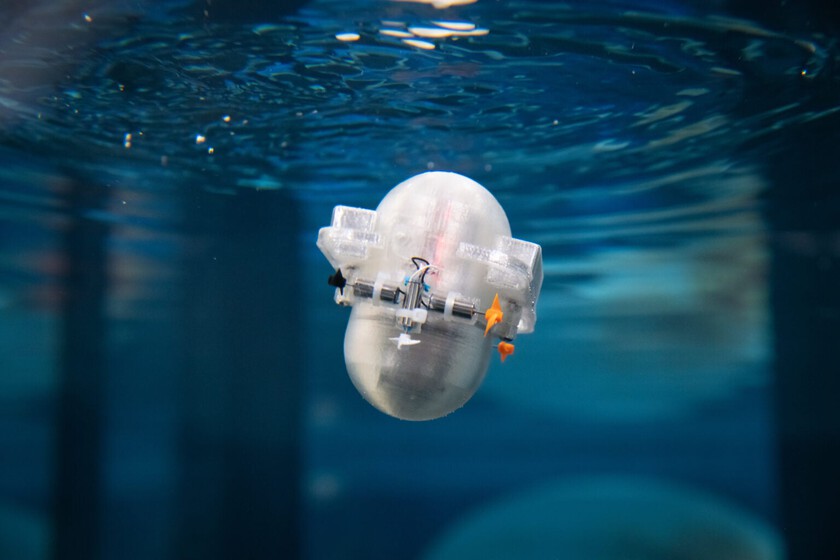
Nu se ridică mai mult de o lățime de mână și, aparent, arată mai mult ca un fel de pastilă decât un robot complex cu inteligență artificială (AI), dar CARL-Bot, dispozitivul la care lucrează un grup de cercetători de la Caltech, ETH Zurich și Harvard, promite să revoluționeze studiul oceanelor. Cine știe, poate fi chiar și cea a altor planete cu întinderi mari de apă, cum ar fi Enceladus sau Europa, ale sateliților, respectiv, Saturn și Jupiter.
Spre deosebire de alți roboți și dispozitive folosite de oamenii de știință pentru a studia oceanele, CAR-Bot oferă o particularitate specială: prin inteligența artificială creatorii săi dor ca acesta să fie autonom și capabil să se miște liber prin curenții oceanici. Nu așa cum ar face un far, drifting, ci prin monitorizarea condițiilor apei și profitând de rețele de învățare prin consolidare (RL), care, spre deosebire de rețelele neuronale convenționale, nu sunt prin acumulare de date statistice, ci mai degrabă prin acumulare de date. experiență.
Un aliat unic pentru adâncurile oceanului
Poate părea o nouă întorsătură, dar în realitate este o abilitate fundamentală să ne aprofundăm cunoștințele despre oceane, în special despre acele regiuni cele mai inospitaliere, inaccesibile, care au fost cel mai puțin investigate până în prezent. „Când dorim ca roboții să exploreze adâncurile oceanului, în special în roiuri, este aproape imposibil să-i controlăm cu un joystick de la 20.000 de picioare distanță [aproximativ șase kilometri] pe suprafață. De asemenea, nu le putem oferi date despre curenții oceanici locali pe care trebuie să-i navigheze, deoarece nu îi putem detecta de la suprafață”, explică John O. Dabiri, profesor de inginerie aerodinamică și mecanică. href="https://www.caltech.edu/about/news/scientists-teach-ai-to-navigate-ocean-with-minimal-energy">un articol publicat de Caltech University.
 John Dabiri și Peter Gunnarson testează CARL-bot la Caltech. Caltech.edu
De ce au nevoie cercetătorii, subliniază Dabiri, sunt drone capabile să „lua decizii despre cum să se miște singure”. Iar robotul CARL-Bot vizează tocmai acest obiectiv ambițios. Performanța IA a fost deja testată prin simulări cu computere care au emulat vârtejuri și l-au învățat să profite de regiunile cu viteză redusă evaluând informațiile din mediul său imediat. Motivul? În viitor, CARL-Bot va depinde în mod fundamental de datele pe care le captează cu un giroscop și un accelerometru.
Sistemul este similar cu cel folosit de vulturi și șoimi pentru a se deplasa între curenții de aer. „În mod surprinzător, cercetătorii au descoperit că algoritmul lor de învățare de întărire ar putea învăța strategii de navigare care sunt chiar mai eficiente decât cele despre care se crede că sunt folosite de peștii adevărați din ocean”, subliniază În sine, ne așteptămarticolul-minimal-energie. că inteligența artificială ar putea concura cu strategiile de navigare care există deja, care se găsesc la animalele care înoată reale, așa că am fost surprinși să vedem că a învățat metode și mai eficiente explorând încercări repetate pe computer.”
Cercetarea, în orice caz, este încă în curs de dezvoltare și trebuie să confrunte AI cu diferitele scenarii care ar putea fi găsite în larg, cum ar fi vârtejurile sau curenții învolburați. În favoarea sa, echipa de cercetători are experienta pe care a acumulat-o deja lucrând cu meduze. Rezultatele inițiale au fost publicate în Nature Communications.
Pe lângă perfecționarea AI, echipa a început și să experimenteze cu robotul însuși. După un prim test într-o cadă mică, un mediu bine controlat, s-a trecut la un rezervor mai mare și pe viitor au de gând să testeze dispozitivulîntr-o piscină cu jeturi capabile să genereze curenți orizontaliși în care CARL-bot se poate deplasa cu mișcări verticale sau să învețe să stea la o anumită adâncime cu diverși curenți.

„În cele din urmă, vrem CARL în lumea reală. Va părăsi cuibul și va merge la ocean și, cu teste repetate acolo, scopul ar fi ca el să învețe să navigheze singur”, explică Dabiri pentru Popular Science. Pentru a se asigura că va avea o dimensiune mică care să-i faciliteze munca sau chiar folosirea „roboților” de roboți, cercetătorii au dezvoltat un software care poate fi instalat pe un Teensy de la 2,4 la 0,7 inci. Scopul este ca mișcarea sa să fie cât mai eficientă, dar poate rămâne într-un mediu controlat datorită o baterie litiu-ion.
Deocamdată, rezultatul, pe care îl puteți vedea în videoclip, este surprinzător.
Imagine de copertă | Caltech