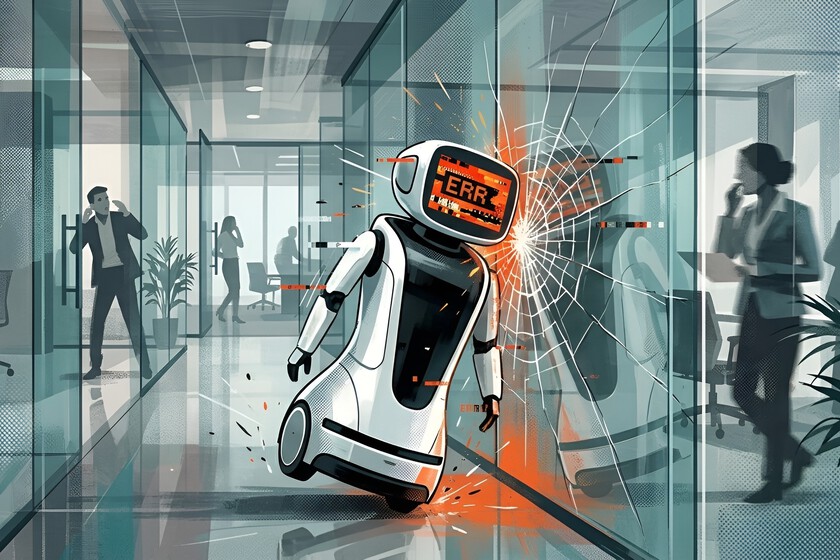
Există ceva ce luăm de la sine înțeles atunci când ne plimbăm printr-un birou: deși putem vedea ce este de cealaltă parte a unui perete despărțitor de sticlă, știm că nu putem trece prin el. Pare o distincție prea simplă pentru a fi explicată. Cu toate acestea, atunci când persoana care călătorește prin același spațiu este un robot, transparența poate deveni o problemă de percepție. Este una dintre acele dificultăți pe care abia le observăm în viața de zi cu zi, dar ne amintește că recunoașterea unui mediu poate fi mult mai complicată pentru o mașină decât ne imaginăm.
Când planul nu mai este de încredere
Un robot care circulă printr-o clădire trebuie să transforme ceea ce captează senzorii săi în informații despre spațiul din jurul său. Sticla poate introduce erori în acest proces, așa că o cale aparent clară nu se potrivește întotdeauna cu obstacolele reale. Pentru a rezolva această dificultate, Naitri Rajyaguru și colaboratorii săi de la Universitatea din Maryland au dezvoltat PolarDepth, o metodă de îmbunătățire a estimărilor de adâncime și mișcare.
Un material, două capcane optice
Să ne gândim la o sală de ședințe din sticlă: o cameră poate arăta scaunele și mesele ca și cum nimic nu ar întrerupe vederea, deoarece sticla abia își oferă propria textură. Dacă schimbați poziția camerei, reflexiile care apar pe aceeași suprafață se pot schimba și ele. Senzorii laser se confruntă cu o altă provocare: o parte a semnalului poate trece prin sticlă și poate fi reflectată de obiectele din spatele acestuia, în timp ce o altă parte poate fi deviată fără a reveni la receptor. Totul depinde, printre alți factori, de unghiul de incidență și de caracteristicile materialului.
Există o altă modalitate de a interpreta lumina
Camerele convenționale înregistrează informații despre culoarea și intensitatea luminii, dar există o proprietate suplimentară care ne poate ajuta și să înțelegem o scenă. Se numește polarizare și descrie modul în care sunt orientate oscilațiile luminii. Când este reflectat de pe o suprafață, modelul său de polarizare poate dezvălui indicii despre geometrie pe care o fotografie obișnuită nu le poate distinge cu ușurință. Pentru a profita de ele, sunt necesari senzori specifici, capabili să măsoare această proprietate și să o transforme în informații utile pentru interpretarea mediului.
O cameră pentru două priviri. PolarDepth folosește o singură cameră cu polarizare pentru a obține o imagine color convențională și o a doua reprezentare, numită Polar-RGB, care încorporează informații despre polarizarea luminii. Din ambele generează estimări independente de adâncime. Un sistem antrenat combină apoi rezultatele pixel cu pixel, dând mai multă greutate informațiilor pe care le consideră cele mai de încredere în fiecare zonă. Astfel, puteți profita de imagistica convențională unde oferă rezultate bune și puteți utiliza indicii suplimentare de polarizare pe suprafețe reflectorizante, cum ar fi pereții despărțitori de sticlă.
Mai puține erori la interpretarea spațiului. Testele efectuate cu PolarDepth au inclus scene reale și sintetice ale unor medii din sticlă, în care cercetătorii au verificat performanța acestuia în raport cu metode bazate exclusiv pe imagini RGB. Potrivit autorilor, rezultatele au arătat îmbunătățiri atât în ceea ce privește estimarea distanței, cât și odometria vizuală, ceea ce permite calcularea mișcării unei camere din imaginile pe care le înregistrează. Diferența este importantă deoarece ambele capabilități intervin în percepția mediului, deși există încă o limită: aceste experimente nu demonstrează că tehnologia elimină coliziunile în timpul navigației autonome.
Problema vine de departe
În 2017, cercetătorii de la Universitatea de Tehnologie din Sydney au publicat un studiu despre cum să recunoaștem panourile de sticlă profitând de intensitatea luminii reflectate de laser. Ei și-au încorporat metoda într-un sistem de localizare și cartografiere și au testat-o cu un robot PR2 în două clădiri de birouri. Potrivit autorilor, aceștia au reușit să identifice aproximativ 95% dintre panouri, fără a înregistra fals pozitivi în timpul acelor teste. Abordarea lor a fost diferită de cea din Maryland, dar arată că există și alte strategii pentru a face față acestei dificultăți.
Mai sunt multe de învățat
Conform unei investigații efectuate de The Information, Tesla folosește deja unități Optimus în zonele controlate ale fabricilor sale, unde îndeplinesc anumite sarcini sub supraveghere. Agility Robotics a adus și Digit în operațiunile logistice, în timp ce Boston Dynamics antrenează Atlas pentru aplicații industriale. Sunt progrese care aduc aceste mașini mai aproape de lumea muncii, dar există încă provocări importante: recunoașterea obiectelor, manipularea lor fără a le deteriora, reglarea forței cu care sunt ținute și adaptarea la situații neprevăzute. Pentru că înainte de a ne împărți spațiile în mod natural, roboții vor trebui, de asemenea, să rezolve probleme la fel de elementare, cum ar fi să nu se ciocnească de un perete de sticlă.
Imagine recomandată | Serviciul Secret de Inteligență cu Nano Banana
În investigația noastră tehnică | Nokia crede că lumea este foarte slabă în construirea centrelor de date